FPV dronemotor
Velkommen til at bestille højkvalitets FPV dronemotorer fra Qianjiang Motor. Som en professionel producent forsker og producerer vi over 80 motormodeller; vi har ISO 9001 og CE-certificeringer og samarbejder med topinstitutioner såsom Tsinghua University, Harbin Institute of Technology og Nanjing University of Aeronautics and Astronautics.
Send forespørgsel
Produkt beskrivelse
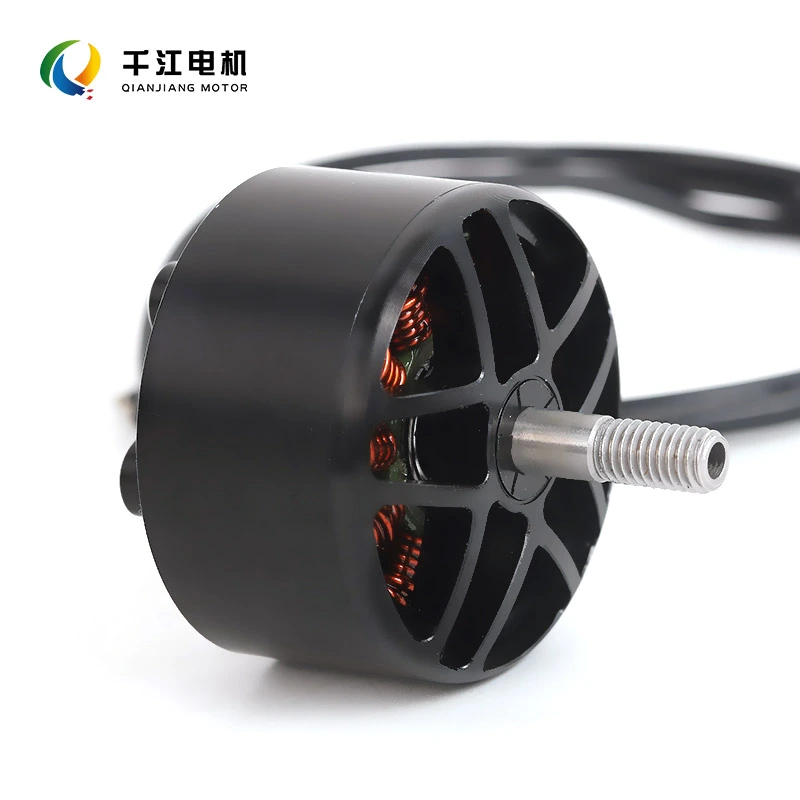
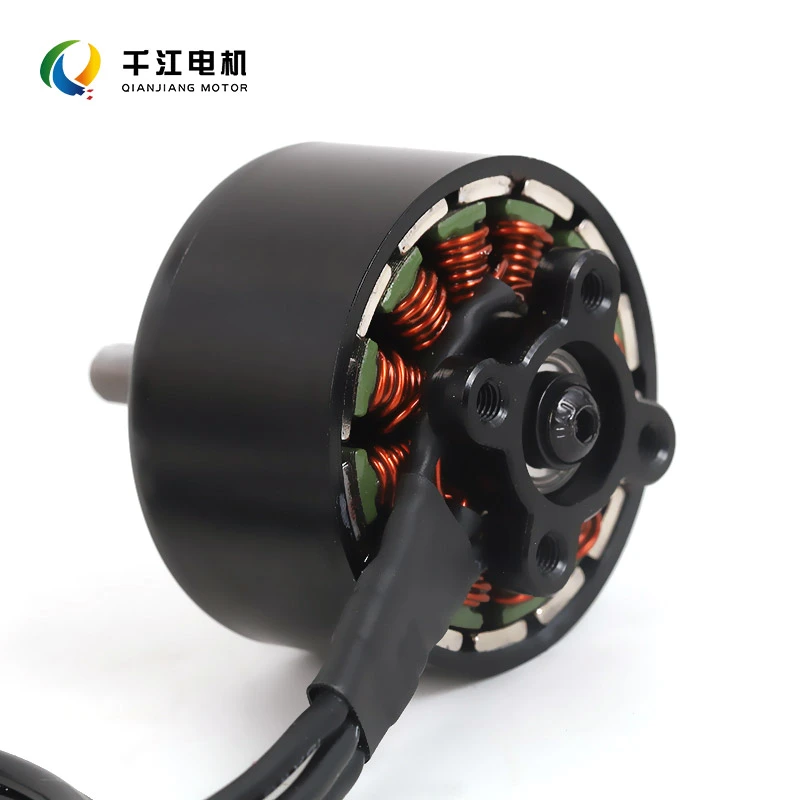
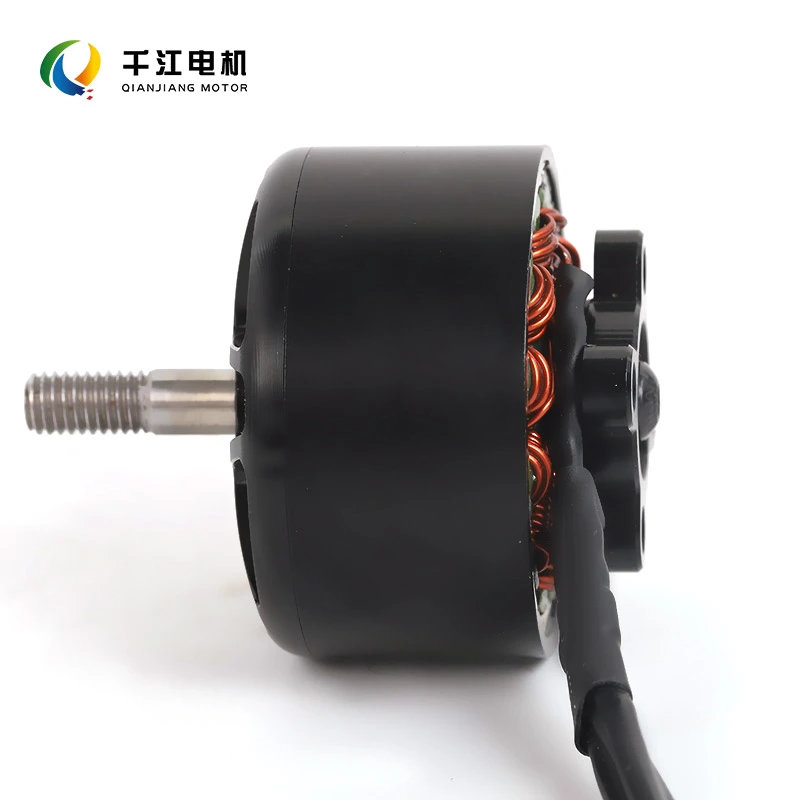
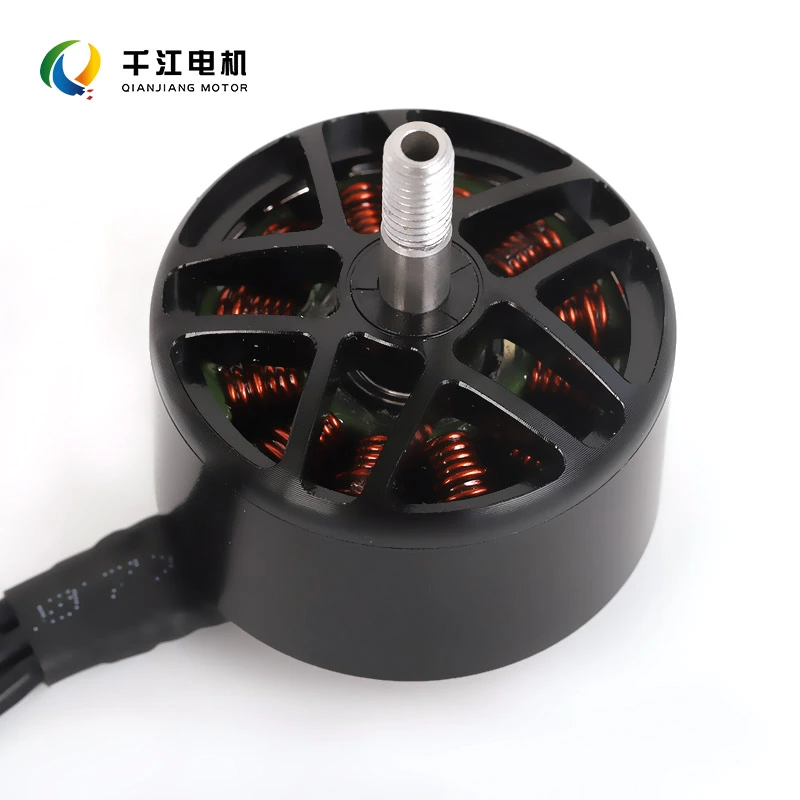
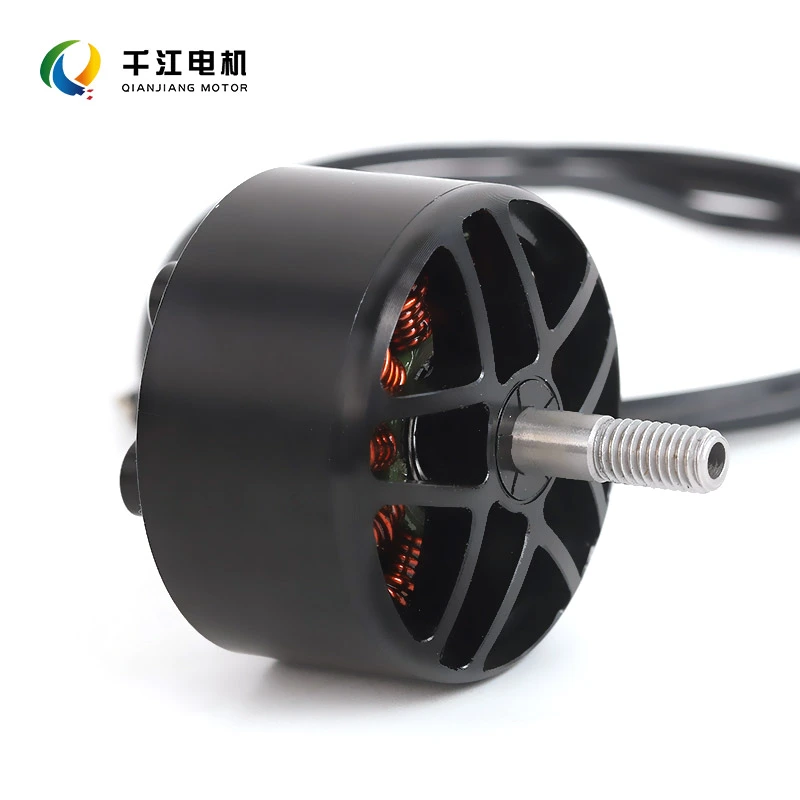
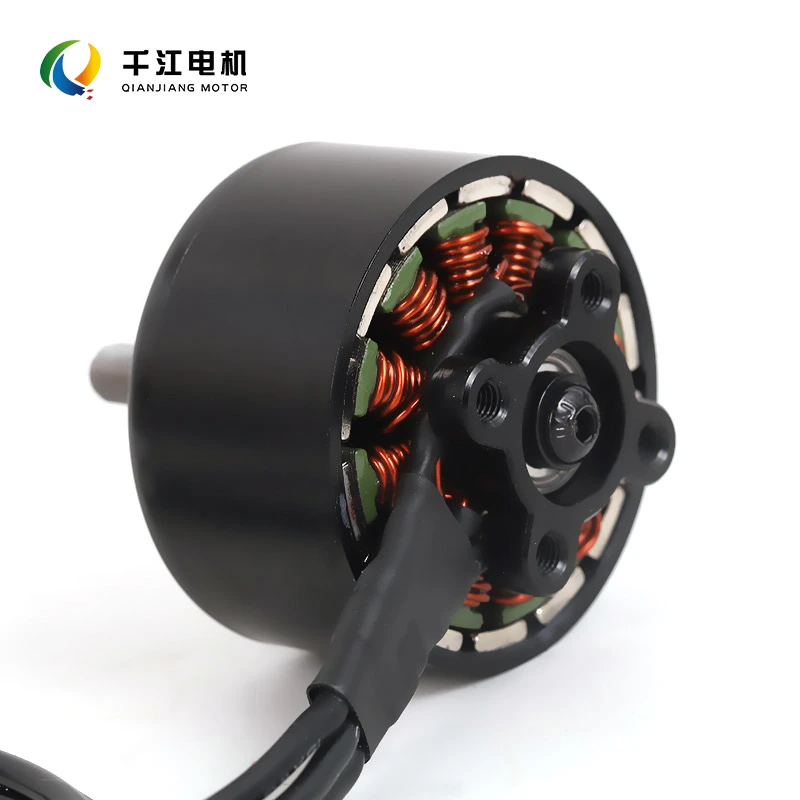
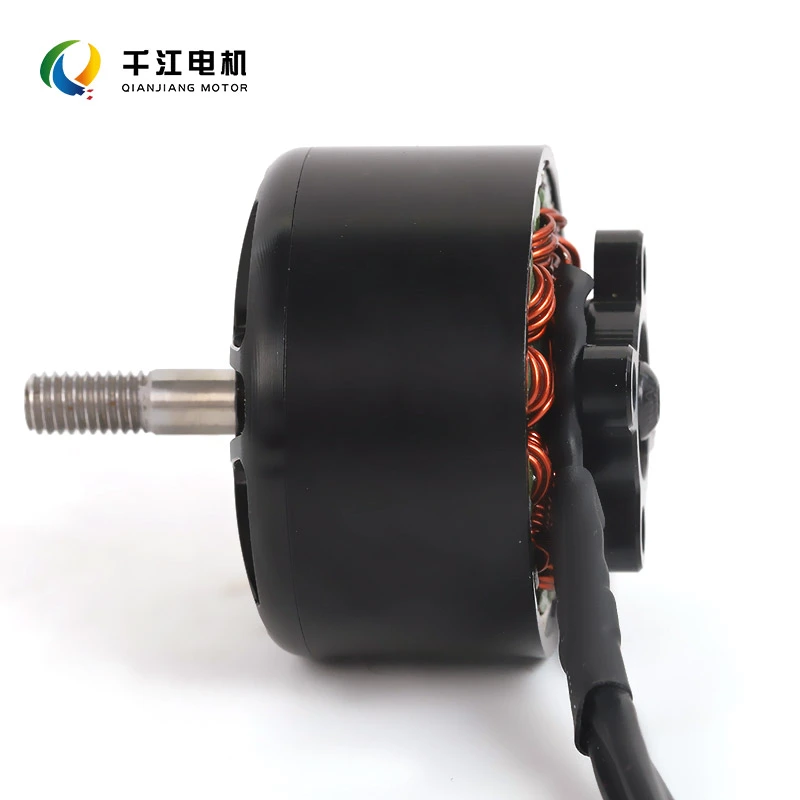
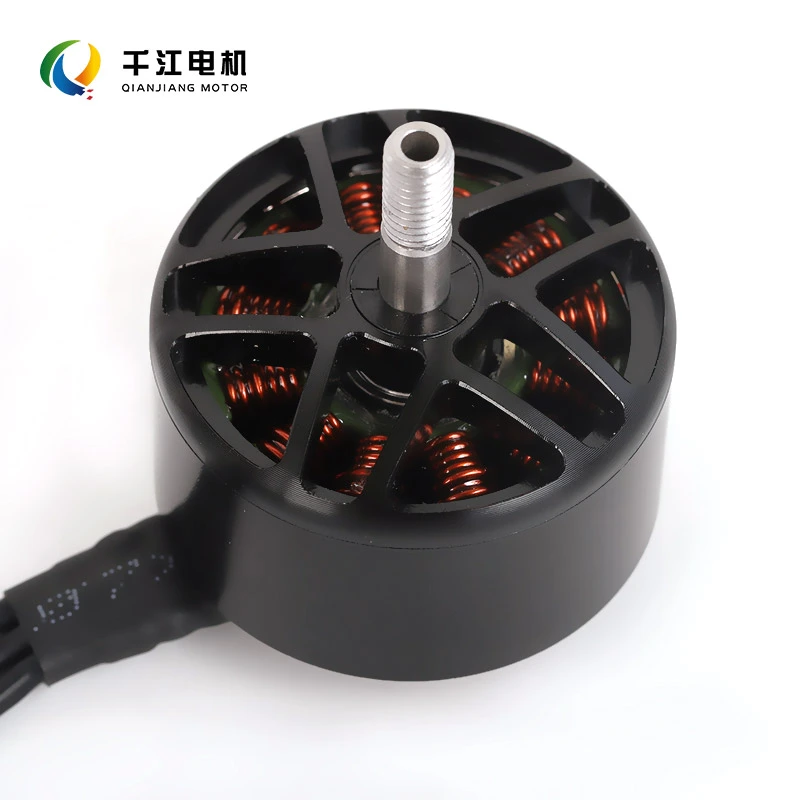
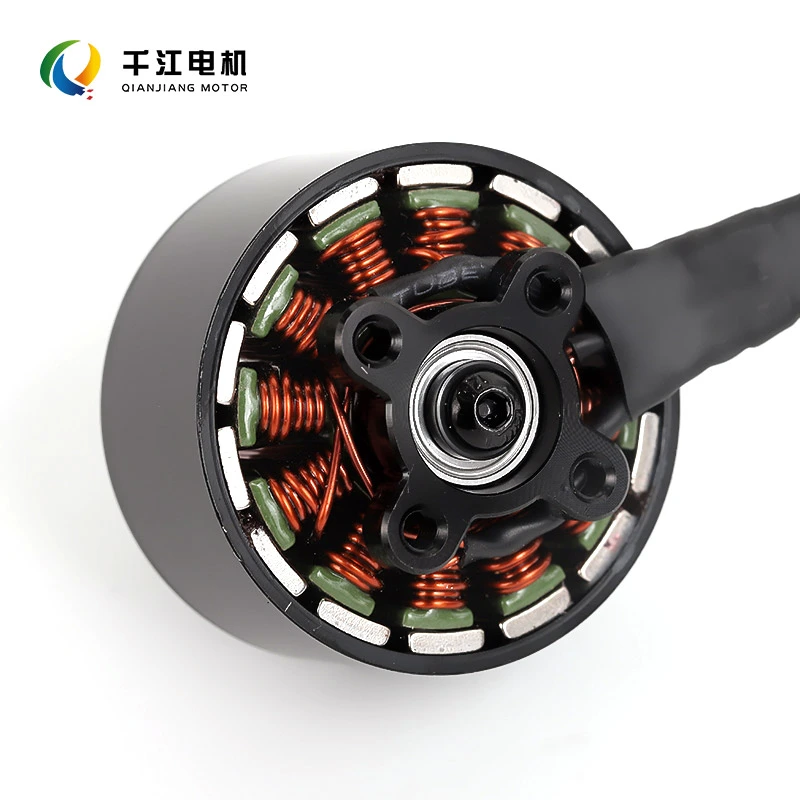
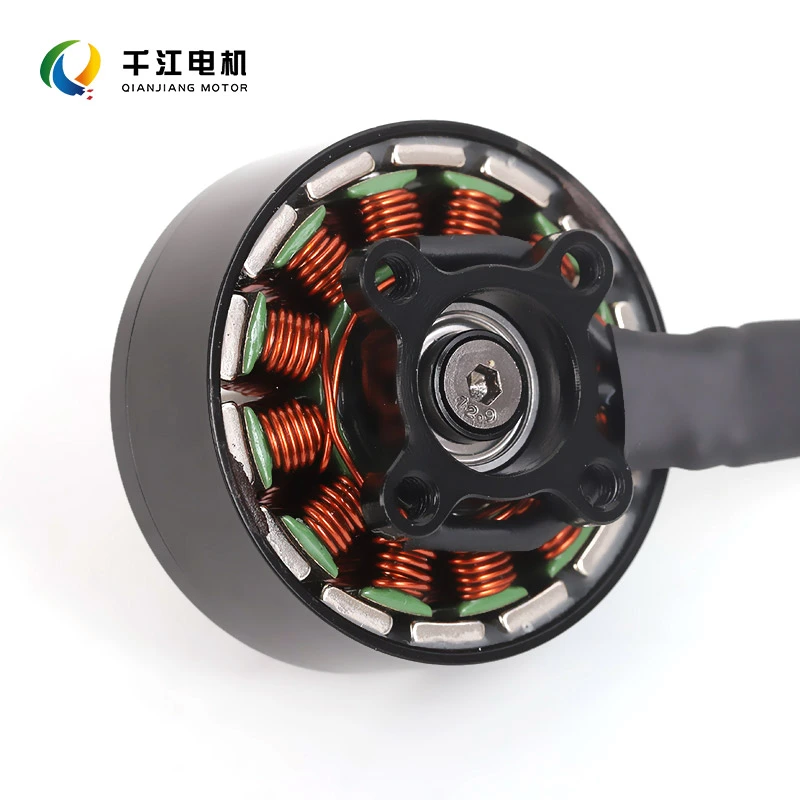
Denne FPV dronemotor er fremstillet af Qianjiang Motor og fungerer som kernefremdrivningsenheden til racing, freestyle, og Cinehoop droner. Med et outrunner børsteløst design drevet af en ESC, hvilket eliminerer friktionen forbundet med traditionelle børstede motorer, den leverer høje omdrejninger pr. minut, hurtig respons, høj trækkraft og en letvægts profil.
Denne motor afbalancerer eksplosiv kraft med driftseffektivitet og er kompatibel med forskellige FPV-rammestørrelser (inklusive 5-tommer, 3-tommer og 2,5-tommer modeller) og er velegnet til applikationer lige fra racerkonkurrencer og freestyle kunstflyvning til filmisk FPV-flyvning og tilpassede drone-konstruktioner.
Hvad er fordelene ved FPV dronemotorer?
1. Kraftfuld ydeevne
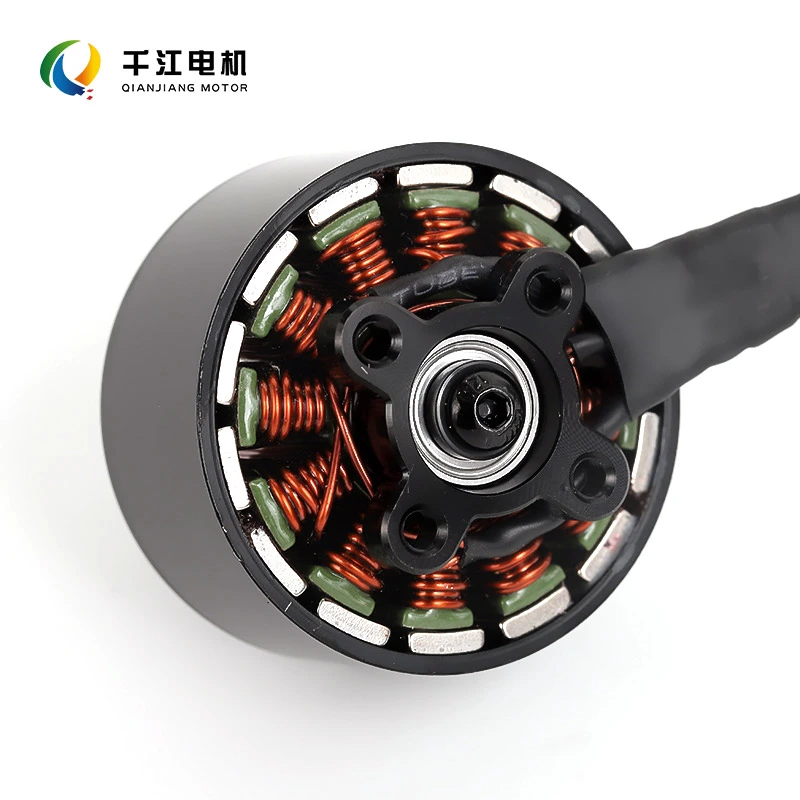
Disse motorer anvender højkvalitets, varmebestandige magneter og en optimeret statorviklingsproces med høj fyldning faktor, hvilket giver rigeligt drejningsmoment.
Gasresponsen er øjeblikkelig og præcis; manøvrer såsom rulninger, hurtig acceleration og dyk udføres med direkte feedback, der opfylder kravene til højintensiv freestyle og racerflyvning.
2. Effektiv varmeafledning
Med en tilpasset varmeafledende rotorstruktur og 200°C varmebestandig emaljeret wire minimerer designet kobber- og jerntab. Temperaturstigningen forbliver kontrolleret under flyvning med tung last, hvilket reducerer risikoen for magnet afmagnetisering og sikring af stabil ydeevne under langvarig, aggressiv flyvning.
3. Slagfast, forstærket struktur
Forstærkede motoraksler og anti-slip propelmonteringsdesign giver overlegen slagfasthed under styrt og forhindre propellerglidning.
Højpræcisionslejer hjælper med at reducere vibrationer og støj, minimerer slid på lejer forårsaget af styrt og forlænger dronens samlede levetid.
4. Flere KV-indstillinger tilgængelige
Vi tilbyder en række KV-klassificeringer, der passer til forskellige behov:
Høj KV:Velegnet til racerløb med mindre propeller.
Medium KV:Afbalanceret præstation til freestyle-flyvning.
Lav KV:Velegnet til større propeller, højspændingsopsætninger og luftfotografering med tung nyttelast.
Understøtter 2-6S LiPo-batterier og er kompatibel med almindelige ESC'er, rammer og propeller, hvilket gør montering og tuning praktisk.
5. Letvægtsdesign
Motoren har et CNC-bearbejdet hus af aluminiumslegering. Vægten er omhyggeligt optimeret for at reducere massen opretholdelse af den strukturelle integritet og derved forbedre trækkraft-til-vægt-forholdet og flyveadræthed.
6. Nem montering og vedligeholdelse
Standard monteringsmønstre passer til langt de fleste FPV rammer på markedet.
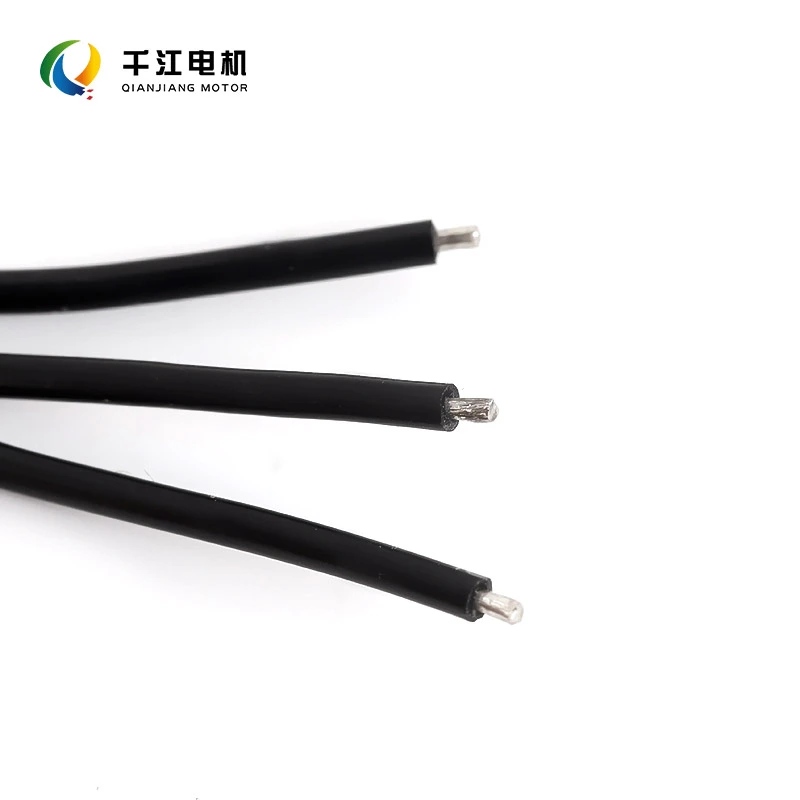
Udstyret med højtemperatur silikoneledninger for fremragende loddeevne og enkel montering; OEM tilpasning til KV-klassificeringer og ledningslængder er også tilgængelige.
Tekniske specifikationer
| Punkt | Specifikationer |
| Motortype | Trefaset børsteløs udløbermotor |
| Stator specifikationer | Tilgængelige modeller: 1404, 2207.5, 2306 osv. |
| KV Bedømmelse | Flere KV-muligheder (1750–6000KV) |
| Driftsspænding | 2–6S LiPo batteriunderstøttelse |
| Aksel diameter | 1,5 mm eller 3 mm aksel muligheder |
| Lejer | Højpræcisions rullelejer |
| Tråd | 26AWG højtemperatur silikonetråd |
| Kompatible propeller | Kompatibel med matchende propeller |
| Applikationsscenarier | Velegnet til FPV-racing, freestyle, Cinewhoop og små FPV-droner |
Egnede applikationer
✔ FPV-racingkonkurrencer og konkurrencetræning
✔ Freestyle flyvning og luftvideo
✔ Cinehoop (kanaler med drone) optagelser
✔ Små 2-3 tommer "Tandstikker"-droner og almindelige 5-tommer FPV-droner
✔ Model R&D og komplette dronesystemløsninger
FAQ
Q: Hvordan vælger jeg KV-vurderingen?
A: KV repræsenterer motorens RPM pr. volt. Ved samme spænding resulterer en højere KV i højere RPM, men det gør det ikke nødvendigvis betyde større fremdrift.
Høj KV: Velegnet til lavere spænding og mindre propeller.
Lav KV: Velegnet til højere spænding og større propeller.
For 4S-batterier skal du prioritere 2300–2600KV; for 6S batterier, prioriter 1700–1900KV. Vælg baseret på en kombination af propelstørrelse og skrogbelastning; ikke blindt jage høje KV ratings.
Q: Hvorfor bliver motoren varm under flyvning? Hvad er en normal driftstemperatur?
A: Normal driftstemperatur er ≤70°C; temperaturer over 80°C indikerer unormal overophedning.
Almindelige årsager til overophedning: Propeller, der er for store eller har for høj stigning (overbelastning), KV/batteri uoverensstemmelse, forkerte PID-indstillinger, beskadigede lejer eller magnetafmagnetisering.
Hvis der opstår høje temperaturer, kan du prøve at skifte til propeller med en lavere stigning først og kontrollere den overordnede konstruktion konfiguration.
Q: Hvad er den typiske levetid for en FPV-dronemotor?
A: Under normale, blide flyveforhold kan de vare alt fra hundrede til flere hundrede timer. Hyppig styrt og vedvarende aggressiv flyvning (fuld gas) vil fremskynde slid på lejerne.
Hvis du bemærker øget vibration, unormal støj eller et betydeligt fald i tryk, anbefales det at udskifte motor.
Q: Hvordan matcher jeg motor, ESC og batteri?
A: ESC'ens maksimale strømmærke skal overstige motorens maksimale strømforbrug; tillade en 3-5A sikkerhedsmargin.
Dronens samlede maksimale strøm er summen af strømmen trukket af alle fire motorer. Batteriets afladningshastighed skal imødekomme dronens højeste øjeblikkelige strømbehov for at forhindre for stort spændingsfald og strømtab.
Q: Hvordan justerer jeg motorens rotationsretning, hvis den er forkert?
A: Der er to metoder: ① Skift to af de tre motorledninger; ② Skift rotationsretningen i ESC firmwareindstillinger.
Sørg for, at du matcher rotationen med de korrekte CW (med uret) eller CCW (mod uret) propeller; hvis en motor snurrer den forkerte vej vil dronen spinde ukontrolleret eller undlade at lette.
Under opsætningen skal du først udføre en lav-gas-test uden propeller; installer kun propellerne til en testflyvning efter at have bekræftet, at alle motorer drejer i den rigtige retning.
Q: Hvad er problemet, hvis motoren vibrerer kraftigt, mens den roterer efter et styrt?
A: Mest sandsynlige årsager omfatter en bøjet motoraksel, lejeskade fra stød eller forskydning af rotormagneterne.
Drej motoren manuelt; hvis rotationen føles ryk, eller der er mærkbart slør, anbefales det at udskifte motor med det samme. At fortsætte med at flyve med sådan en motor belaster ESC og flyvekontrolleren for meget.
Sp: Hvad forårsager et fald i motorkraften eller et tab af kraft?
A: Den primære årsag er afmagnetisering af magneterne på grund af høje temperaturer; sekundære årsager omfatter leje slitage og lokal skade på statorspolerne.
Du bør gennemgå, om flyet blev fløjet med fuld gas i længere perioder, hvilket forårsagede overophedning; strengt taget overvåge motortemperaturer under flyvning.
Q: Kan motorer fra forskellige mærker blandes på det samme fly?
A: Det er bedst at bruge motorer af samme model og KV-klassificering. Blanding af motorer med forskellige specifikationer resulterer i inkonsekvent strømforsyning på tværs af quadcopteren, hvilket fører til drift, håndteringsproblemer og kompromitteret flyve stabilitet.
Send forespørgsel
Du er velkommen til at give din forespørgsel i nedenstående formular. Vi svarer dig inden for 24 timer.
Relaterede produkter
X
Vi bruger cookies til at tilbyde dig en bedre browsingoplevelse, analysere trafik på webstedet og tilpasse indhold. Ved at bruge denne side accepterer du vores brug af cookies.
Privatlivspolitik