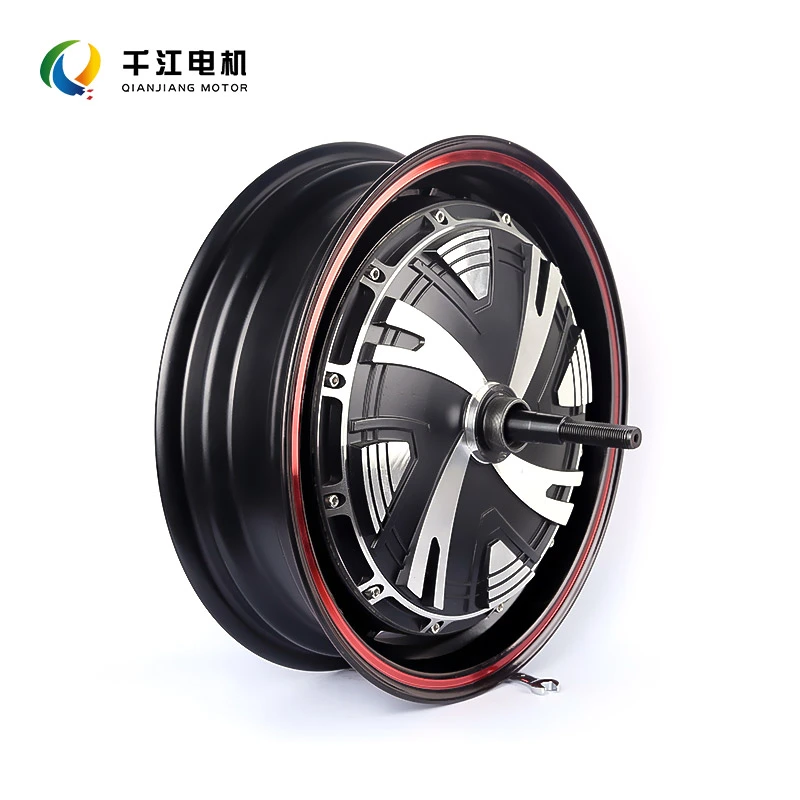
Nav motorerintegrere en elektrisk motor direkte i et køretøjs hjulnav, hvilket skaber en kompakt drivløsning til elektriske cykler, scootere, lette elektriske køretøjer, robotter, mobilitetsudstyr og andre elektrisk drevne platforme. Deres forenklede drivlinjearkitektur kan reducere mekanisk kompleksitet, mens de giver et direkte og responsivt hjulmoment.
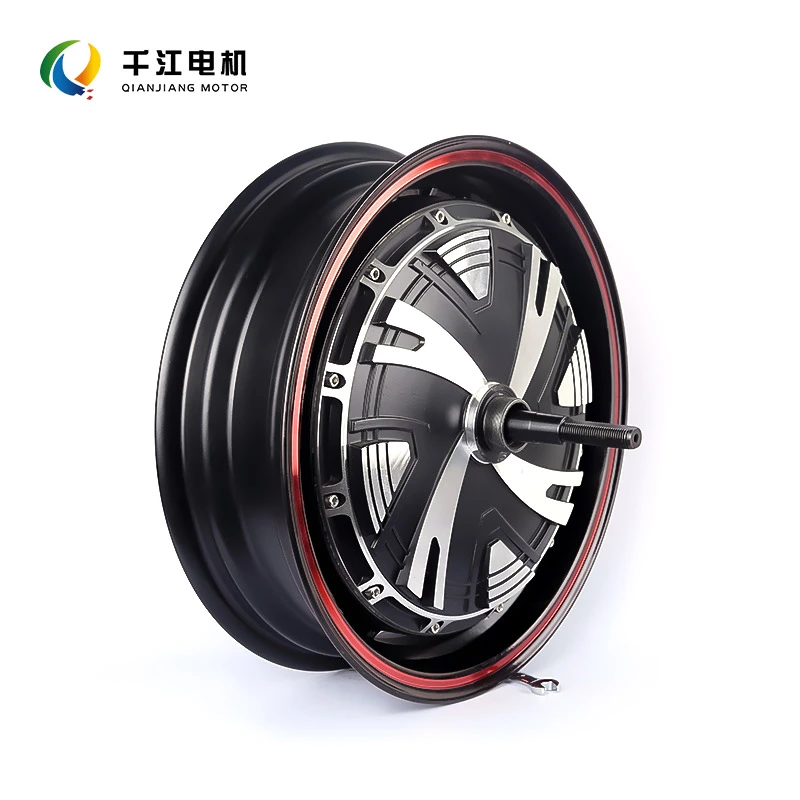
Navmotorer placerer motoren ved hjulet, så elektrisk energi kan omdannes til hjulrotation uden at være afhængig af en konventionel kæde, rem, drivaksel eller ekstern transmission i mange konfigurationer. De fås i gearede og direkte drevne designs med forskellige fordele med hensyn til drejningsmoment, vægt, effektivitet, støj, vedligeholdelse og anvendelsesfleksibilitet. Forståelse af motorarkitektur, nominel effekt, drejningsmoment, spænding, hjulstørrelse, termisk ydeevne, controllerkompatibilitet og miljøkrav er afgørende, når du vælger en navmotor. For producenter og systemintegratorer er tilpasning og pålidelig leverandørsupport lige så vigtig for at opnå stabil langsigtet ydeevne.
Artikeloversigt
Denne vejledning starter med det grundlæggende i navmotorkonstruktion og -drift og forklarer derefter de vigtigste motorkonfigurationer og deres praktiske forskelle. Det fortsætter med ydeevnefordele, begrænsninger, applikationsscenarier, nøglespecifikationer, tilpasningsovervejelser, pålidelighedsfaktorer og producentudvælgelseskriterier. Den sidste FAQ-sektion behandler almindelige spørgsmål fra ingeniører, indkøbsteams, OEM'er og produktudviklere for elektrisk mobilitet.
Hvad er navmotorer?
Navmotorer er elektriske motorer integreret direkte i navet på et hjul. I stedet for at placere motoren i en central ramme og overføre kraft gennem en kæde, rem, aksel eller andet mekanisk transmissionssystem, installeres motoren tæt på det punkt, hvor momentet leveres.
I en typisk børsteløs navmotor forbliver statoren stationær med akslen, mens rotoren roterer omkring den. Permanente magneter og elektromagnetiske felter interagerer for at generere rotationsmoment. Afhængigt af designet kan rotoren drive hjulet direkte eller overføre kraft gennem et kompakt internt reduktionsgear.
Denne arkitektur gør navmotorer særligt attraktive til applikationer, hvor producenter har brug for kompakt emballage, forenklet mekanisk konstruktion, responsiv drejningsmomentlevering og reduceret afhængighed af eksterne drivlinjekomponenter.
Nøglepunkt:En navmotor er ikke blot en konventionel motor placeret i nærheden af et hjul. Dens struktur er designet omkring selve hjulet, hvilket ændrer den måde, hvorpå køretøjet håndterer drejningsmoment, emballering, varme, vægt og vedligeholdelse.
Hvordan fungerer navmotorer?
Driftsprocessen begynder, når elektrisk strøm fra et batteri eller strømforsyning når motorstyringen. Regulatoren regulerer den strøm, der leveres til motorviklingerne i henhold til den nødvendige hastighed, drejningsmoment og driftsbetingelser.
-
Elektrisk strøm kommer ind i controlleren.Regulatoren styrer den strøm, der leveres til motoren.
-
Regulatoren aktiverer statorviklingerne.Skiftesekvensen skaber et roterende magnetfelt.
-
Det magnetiske felt interagerer med permanente magneter.Denne interaktion genererer elektromagnetisk drejningsmoment.
-
Rotoren roterer.Afhængigt af arkitekturen drejer rotoren enten direkte hjulet eller passerer moment gennem intern gearing.
-
Hjulet omdanner drejningsmoment til køretøjets bevægelse.Fordi motoren er integreret i hjulsamlingen, er kraftvejen relativt kort.
Positionssensorer, Hall-sensorer, sensorløse kontrolalgoritmer, temperaturovervågning og controller-feedback kan indbygges for at forbedre hastighedsregulering, drejningsmomentrespons, effektivitet og beskyttelse.
Hvilke komponenter udgør en navmotor?
Selvom navmotorer adskiller sig betydeligt i konstruktion, indeholder de fleste systemer flere grundlæggende komponenter, der arbejder sammen for at skabe kontrolleret hjulrotation.
| Komponent |
Primær funktion |
Hvorfor det betyder noget |
| Stator |
Indeholder motorviklinger og forbliver stationær |
Skaber det elektromagnetiske felt |
| Rotor |
Roterer rundt om statoren |
Konverterer elektromagnetisk kraft til rotation |
| Permanente magneter |
Interagere med statorens magnetfelt |
Bidrage til drejningsmomentgenerering |
| Aksel |
Understøtter den stationære motoriske struktur |
Giver mekanisk monteringsstyrke |
| Lejer |
Understøtter jævn rotorrotation |
Påvirker støj, friktion og levetid |
| Motorhus |
Beskytter interne komponenter |
Understøtter mekanisk og termisk ydeevne |
Hvilke typer navmotorer er tilgængelige?
Gearede navmotorer
Gearnavmotorer bruger interne reduktionsgear mellem motoren og hjulet. Motoren kan arbejde ved en højere rotationshastighed, mens gearingen konverterer denne hastighed til nyttigt hjulmoment. Denne arkitektur kan give stærk lavhastighedsydelse fra en relativt kompakt motor.
Direkte drevne navmotorer
Direkte drevne navmotorer eliminerer interne reduktionsgear og forbinder motorens rotationsudgang direkte til hjulet. Deres relativt enkle mekaniske konstruktion kan give støjsvag drift og reducere gear-relateret slid. Direct-drive-systemer kan også understøtte regenerativ bremsning, når motoren, controlleren, batteriet og køretøjssystemet er designet til energigenvinding.
For- og bagnavmotorer
Navmotorer kan være designet til forhjuls- eller baghjulsinstallation afhængigt af køretøjets arkitektur, krav til trækkraft, vægtfordeling, rammedesign og kontrolstrategi. Valget påvirker håndtering og lastfordeling, så det bør betragtes sammen med det komplette køretøjssystem i stedet for at behandles som en isoleret motorisk beslutning.
Gearet
- Kompakt konstruktion
- Stærkt drejningsmoment ved lav hastighed
- Nyttigt til vægtfølsomme mobilitetsprodukter
- Indeholder yderligere mekaniske komponenter
Direkte kørsel
- Ingen interne reduktionsgear
- Støjsvag mekanisk drift
- Velegnet til vedvarende drift i passende designs
- Kan understøtte regenerativ bremsning
Hvilke fordele giver navmotorer?
Hovedattraktionen ved navmotorer er evnen til at kombinere fremdrift og hjulintegration i en enkelt kompakt enhed. Dette kan løse flere tekniske og produktionsmæssige udfordringer på samme tid.
Kompakt emballage
Integrering af motoren i hjulet kan frigøre værdifuld chassisplads til batterier, elektronik, last, sensorer eller andet udstyr.
Forenklet drivlinje
Mange designs eliminerer eksterne kæder, remme, aksler eller transmissionskomponenter, hvilket reducerer den mekaniske kompleksitet.
Responsivt drejningsmoment
Elektronisk motorstyring gør det muligt at justere drejningsmomentet hurtigt i henhold til hastighed, belastning, gasindtag eller kontrolsystemkommandoer.
Lavere mekanisk vedligeholdelse
Børsteløse og gearløse konfigurationer kan reducere antallet af slidkomponenter sammenlignet med mere komplekse mekaniske transmissioner.
Hvilke udfordringer bør købere overveje?
Navmotorer er ikke automatisk egnede til alle køretøjer. Deres placering inde i hjulet skaber specifikke tekniske krav, som bør tages i betragtning under produktudviklingen.
-
Uaffjedret masse:Fordi motoren er en del af hjulsamlingen, kan dens masse påvirke affjedringsadfærd og køreegenskaber.
-
Termisk styring:Varme genereret af kobbertab, jerntab, lejer og andre komponenter skal håndteres effektivt, især under kontinuerlig højbelastningsdrift.
-
Hjulstørrelsesbegrænsninger:Motordiameter, akseldimensioner, fælgstørrelse, dækkonfiguration og tilgængelig installationsplads skal matches omhyggeligt.
-
Vand- og støvbeskyttelse:Udendørs mobilitetsprodukter kræver passende tætnings- og kabinetdesign baseret på deres driftsmiljø.
-
Controller kompatibilitet:Spænding, strøm, sensorkonfiguration, faseledninger, styrealgoritmer og kommunikationskrav skal matche det komplette drevsystem.
Disse overvejelser gør ikke navmotorer uegnede. I stedet demonstrerer de, hvorfor motorvalg bør være baseret på den komplette applikation frem for den nominelle watt alene.
Hvor bruges navmotorer?
Navmotorer bruges på tværs af personlig mobilitet, transport, robotteknologi, industrielt udstyr og specialiserede elektriske platforme. Deres kompakte arkitektur gør dem særligt anvendelige, hvor installationspladsen er begrænset.
| Anvendelse |
Typisk krav |
Vigtige motoriske overvejelser |
| El-cykler |
Jævn acceleration og effektiv daglig kørsel |
Vægt, drejningsmoment, spænding, hjulstørrelse |
| Elektriske scootere |
Kompakt fremdrift og responsiv kontrol |
Effekttæthed, termisk ydeevne, vandtætning |
| Robotik |
Præcis bevægelse på hjulniveau |
Kontrolrespons, encoder/sensorkompatibilitet |
| AGV'er og mobile platforme |
Pålidelig kontinuerlig drift |
Driftscyklus, drejningsmoment, varmeafledning |
| Mobilitetsudstyr |
Stille og kontrolleret bevægelse |
Støj, sikkerhed, pålidelighed, kontrolnøjagtighed |
Hvordan kan producenter vælge den rigtige navmotor?
Valg af navmotor bør begynde med køretøjets faktiske driftsforhold. En motor, der fungerer godt i et letvægts pendlerkøretøj, er muligvis ikke egnet til en lastplatform, autonom robot eller industriapplikation med høj belastning.
-
Definer køretøjets vægt.Inkluder passagerer, last, batterier, chassis og tilbehør.
-
Beregn det nødvendige hjulmoment.Overvej acceleration, hældning, rullemodstand, dækkarakteristika og forventet nyttelast.
-
Bestem målhastigheden.Motorvikling og elektriske parametre skal svare til det ønskede driftsområde.
-
Bekræft hjuldimensioner.Motoren skal passe til den valgte fælg og mekaniske struktur.
-
Evaluer driftstiden.Kontinuerlige applikationer kræver andre termiske overvejelser end kortvarig brug.
-
Tjek det elektriske system.Batterispænding, controllerstrøm, fasekonfiguration, sensorer og kommunikationsgrænseflader skal være kompatible.
-
Overvej miljøforhold.Vand, støv, temperatur, vibrationer og vejforhold kan påvirke bolig- og tætningskravene.
Købstip:Undgå at vælge en motor udelukkende fordi den har en højere wattværdi. Nominel effekt er kun en del af systemet. Momentkurve, effektivitetsområde, termisk ydeevne, controllertilpasning, mekaniske dimensioner og driftscyklus kan være lige så vigtige.
Hvilke specifikationer betyder mest?
Et teknisk datablad skal give tilstrækkelig information til, at ingeniører kan afgøre, om motoren kan opfylde kravene til det komplette køretøj.
-
Nominel spænding:Den nominelle elektriske systemspænding motoren er designet omkring.
-
Nominel effekt:En nyttig reference til kontinuerlig drift under definerede forhold.
-
Maksimal effekt:Indikerer kortvarig udgangskapacitet, når den understøttes korrekt af det elektriske og termiske system.
-
Nominel drejningsmoment:Hjælper med at bestemme, om motoren kan opfylde krav til kontinuerlig belastning.
-
Maksimal drejningsmoment:Vigtigt for acceleration, bakkeklatring og kortvarig drift med høj belastning.
-
Nominel hastighed:Hjælper med at matche motoregenskaber til hjulhastighed og køretøjskrav.
-
Effektivitet:Vigtigt for batteriforbrug, termisk ydeevne og driftsområde.
-
Motor dimensioner:Inkluderer aksel, navbredde, diameter, monteringskonfiguration og hjulkompatibilitet.
-
Beskyttelsesniveau:Vigtig til udendørs, våde, støvede eller industrielle miljøer.
-
Sensor konfiguration:Hall-sensorer, indkodere eller sensorløs drift påvirker controllerintegration og kontrolnøjagtighed.
Hvorfor betyder tilpasning noget for navmotorer?
Standard navmotorer kan opfylde mange generelle krav, men OEM-projekter har ofte mekaniske, elektriske og ydeevnekrav, der ikke passer til en hyldekonfiguration.
Tilpasning kan involvere viklingsspecifikationer, spænding, nominel hastighed, momentkarakteristika, akseldimensioner, monteringsstrukturer, hjulkompatibilitet, kabelkonfiguration, sensorer, konnektorer, husdesign, tætning eller controller-tilpasning.
For produktproducenter kan tilpasning også hjælpe med at integrere motoren i et bestemt chassis uden omfattende mekaniske ændringer. Dette er især værdifuldt, når motoren skal passe til en eksisterende hjulstruktur, eller når det endelige produkt har strenge krav til plads, støj, vægt eller ydeevne.
Ningbo Qianjiang Motor Co., Ltd. kan overvejes af OEM- og industrielle købere, der leder efter navmotorløsninger, der skal tilpasses specifikke applikationskrav. Når de vurderer en leverandør, bør købere diskutere tegninger, elektriske parametre, driftsforhold, prøvekrav, testprocedurer, produktionskapacitet og kvalitetskontrolforventninger, før de går over til masseproduktion.
Hvordan kan hubmotorens pålidelighed forbedres?
Langsigtet motorisk pålidelighed afhænger af mere end selve motoren. Controlleren, batteriet, hjulsamlingen, lejer, ledninger, installationsmetode, driftsmiljø og termiske forhold påvirker alle det endelige system.
- Brug de korrekte regulatorparametre og strømgrænser.
- Hold elektriske stik beskyttet mod fugt og forurening.
- Efterse akselmontering og mekaniske fastgørelsesanordninger regelmæssigt.
- Undgå at køre motoren kontinuerligt ud over dens tilsigtede driftscyklus.
- Overvåg unormale temperaturstigninger under drift med tung belastning.
- Brug egnede lejer og tætninger til det forventede miljø.
- Sørg for, at hjulet og motoren er installeret i overensstemmelse med tekniske specifikationer.
- Undersøg usædvanlige vibrationer, støj eller drejningsmomentændringer, før de udvikler sig til større fejl.
Hvad skal købere forvente af en navmotorproducent?
En pålidelig leverandør bør levere mere end et produktkatalog. For OEM- og B2B-applikationer kan teknisk kommunikation før bestilling reducere kompatibilitetsproblemer betydeligt under udvikling og produktion.
Teknisk dokumentation
Tydelige tegninger, specifikationer, ledningsoplysninger, ydeevnedata og installationskrav.
Udvikling af prøver
Understøttelse af prototypetest hjælper med at bekræfte dimensioner, drejningsmoment, hastighed, kontrolkompatibilitet og installationskrav.
Kvalitetskontrol
Konsekvente produktionsprocesser og passende inspektionsprocedurer er afgørende for gentagelig motorydelse.
OEM support
Applikationsspecifik ingeniørkommunikation kan hjælpe producenterne med at integrere motoren i deres endelige produkt.
For virksomheder, der udvikler elektrisk mobilitetsudstyr, robotteknologi eller andre hjuldrevne produkter, kan samarbejdet med en erfaren navmotorproducent forenkle overgangen fra indledende specifikation til prototypevalidering og volumenproduktion.
Ofte stillede spørgsmål
Er navmotorer velegnede til elcykler?
Ja. Navmotorer er meget udbredt i elektriske cykler, fordi de giver en kompakt drivløsning og ikke kræver, at motoren skal installeres omkring cyklens krumtapområde. Det passende design afhænger af påkrævet hastighed, drejningsmoment, køretøjsvægt, hjulstørrelse, terræn, batterispænding og controllerkonfiguration.
Hvad er forskellen mellem en gearet og direkte drevet navmotor?
En gearet navmotor bruger intern reduktionsgear, mens en direktedrevet navmotor overfører motorrotationen direkte til hjulet. Gearede designs kan give et stærkt drejningsmoment ved lav hastighed fra en kompakt motor, mens design med direkte drev har færre interne mekaniske komponenter og kan understøtte regenerativ bremsning, når hele systemet er designet til det.
Kræver navmotorer regelmæssig vedligeholdelse?
Børsteløse navmotorer kræver generelt mindre rutinemæssig mekanisk vedligeholdelse end systemer med kæder, remme eller flere eksterne transmissionskomponenter. Lejer, elektriske forbindelser, monteringshardware, tætninger, kabler og motorens overordnede tilstand skal dog stadig inspiceres i henhold til applikationens driftsmiljø.
Kan navmotorer understøtte regenerativ bremsning?
Direkte drevne navmotorer kan konfigureres til at understøtte regenerativ bremsning, fordi motoren kan fungere som en generator under deceleration. Energigenvinding afhænger dog af motor, controller, batteristyringssystem, køretøjskontrolstrategi og driftsbetingelser. Det bør derfor vurderes som en komplet systemfunktion frem for at antages ud fra motortypen alene.
Kan navmotorer tilpasses til OEM-projekter?
Ja. Afhængigt af producenten kan tilpasning dække parametre som spænding, vikling, hastighed, drejningsmoment, akseldimensioner, monteringsstruktur, hjulkompatibilitet, sensorer, stik, kabelkonfiguration, hus og miljøbeskyttelse.
Hvilke oplysninger skal jeg give, når jeg anmoder om et tilbud på navmotor?
Købere bør oplyse den ønskede køretøjstype, total belastning, hjuldiameter, ønsket hastighed, maksimal hældning, batterispænding, kontinuerlige og maksimale driftskrav, installationsdimensioner, forventet driftscyklus, miljøforhold, mængde og eventuelle tilgængelige mekaniske tegninger. Mere fuldstændig information gør det muligt for producenten at anbefale en mere passende konfiguration.
Hvordan ved jeg, om en navmotor er egnet til min applikation?
Start med de komplette driftskrav i stedet for motorens watt alene. Sammenlign drejningsmoment, hastighed, spænding, effektivitet, dimensioner, termiske forhold, driftscyklus, miljøbeskyttelse, controllerkompatibilitet og forventet levetid med de faktiske applikationskrav.
Konklusion
Navmotorer er blevet en vigtig drivteknologi til elektrisk mobilitet, robotteknologi, lette elektriske køretøjer og andet hjuldrevet udstyr, fordi de kombinerer motor- og hjulfunktioner i en kompakt arkitektur. Deres direkte strømforsyning, forenklede drivlinjestruktur og fleksible installationsmuligheder kan hjælpe producenter med at løse praktiske udfordringer, der involverer plads, vedligeholdelse, kontrol og produktintegration.
Den rigtige navmotor afhænger dog af applikationen. Gear- og direktedrevskonfigurationer har forskellige egenskaber, mens faktorer som drejningsmoment, hastighed, spænding, hjulstørrelse, termisk ydeevne, beskyttelse, controllerkompatibilitet og driftsforhold kan påvirke resultaterne i den virkelige verden kraftigt.
For OEM'er og ingeniørteams er den mest effektive udviklingsproces først at definere den komplette applikation og derefter arbejde med en kvalificeret motorproducent for at verificere specifikationer, prototyper, testkrav og produktionskonsistens.Ningbo Qianjiang Motor Co., Ltd.kan støtte købere, der udforsker applikationsspecifikke navmotorløsninger og OEM-udviklingskrav.
Leder du efter en navmotorløsning til dit næste elektriske mobilitets- eller OEM-projekt?
Del din nødvendige spænding, hastighed, drejningsmoment, hjulstørrelse, installationsdimensioner, driftsmiljø og forventet mængde med Ningbo Qianjiang Motor Co., Ltd. for ansøgningsdiskussion og teknisk support. Hvis du har brug for en tilpasset navmotorløsning, takkontakt osfor at diskutere dine projektkrav.